


低レイテンシーとASIL-Dを両立する
75Wの自社製プロセッサー「Car TPU」
ここからはプロセッサーの話である。ここまで示したように、自動運転には高度な判断が必要であり、しかもその要求は年々高くなっていくため、これに対応する必要が出てくる。
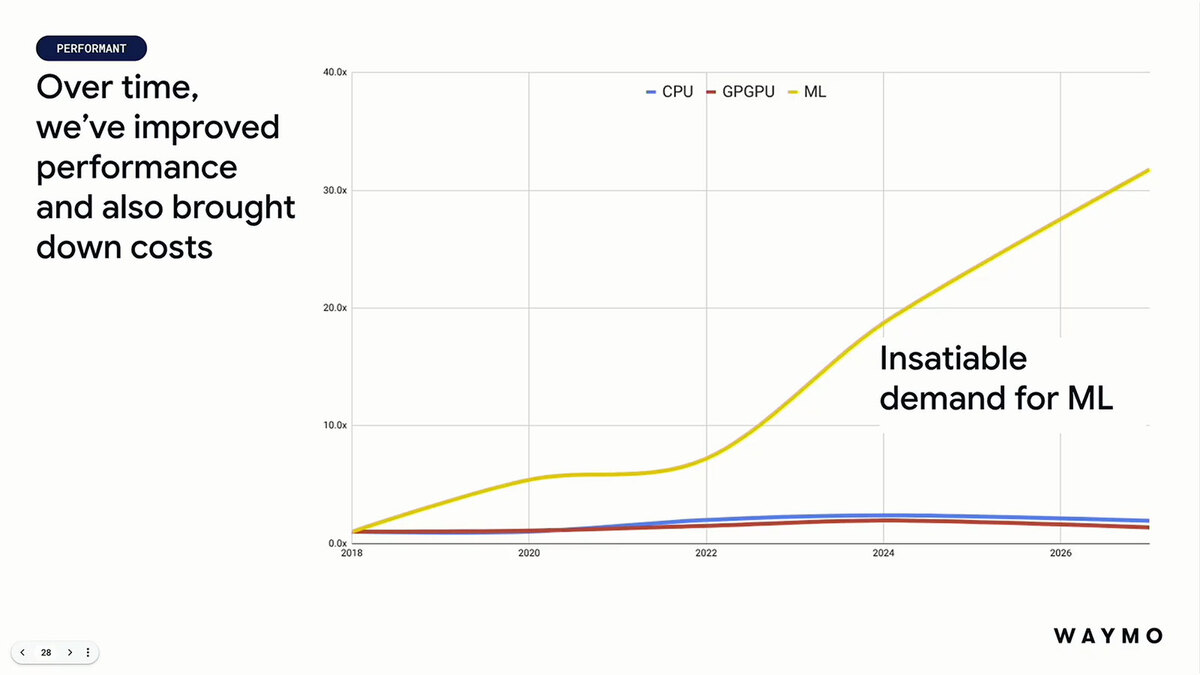
それもAIを利用した処理のニーズがどんどん上がっているので、機械学習向けのNPUの性能を高くすることが求められる。CPUやGPUではコスト(と消費電力)が高くなりすぎるからだ
どうして性能が高くなるのか? をまとめたのが下の画像。より大規模なモデルの採用、より高精度なセンサーを高頻度で接続する(ことで、判断の頻度そのものが向上する)ことが高くなる理由である。
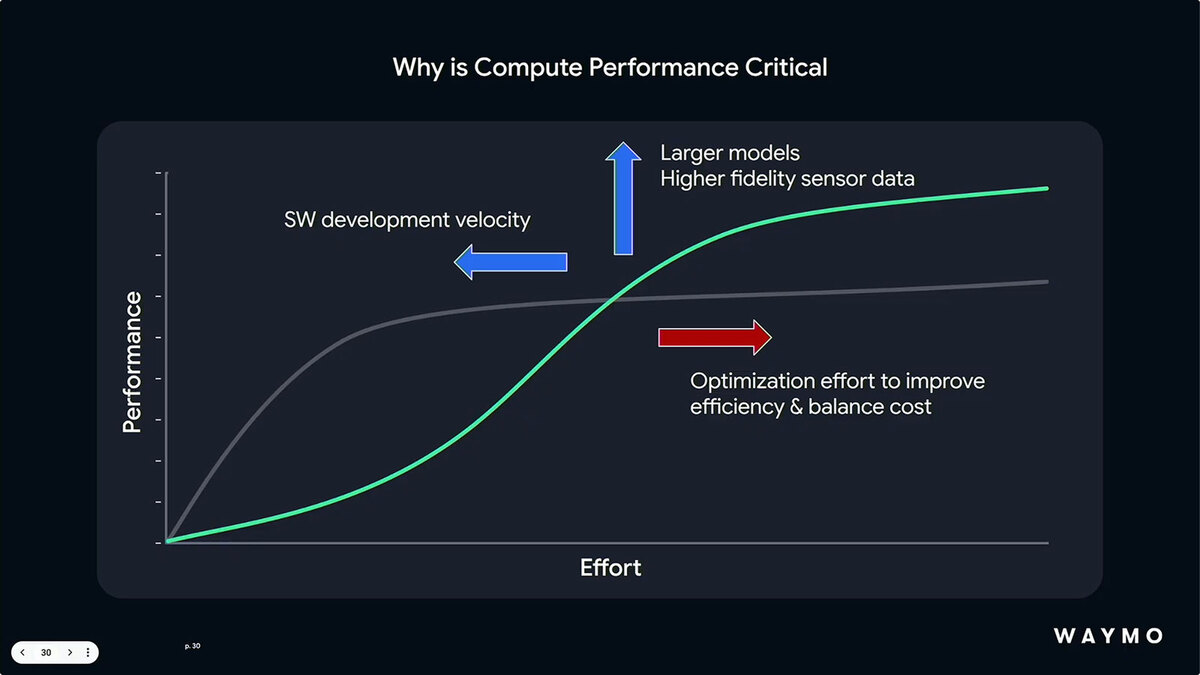
ソフトウェアの開発が一番コストがかかるので、ほっとくとむしろ性能が落ちかねない。それを最適化で押しとどめるという図式は理解はできるがおもしろい観点である
また性能といっても、単純にTOPS値だけで決まるものでもない。特に自動運転の場合、レイテンシーが非常に重要になってくる。
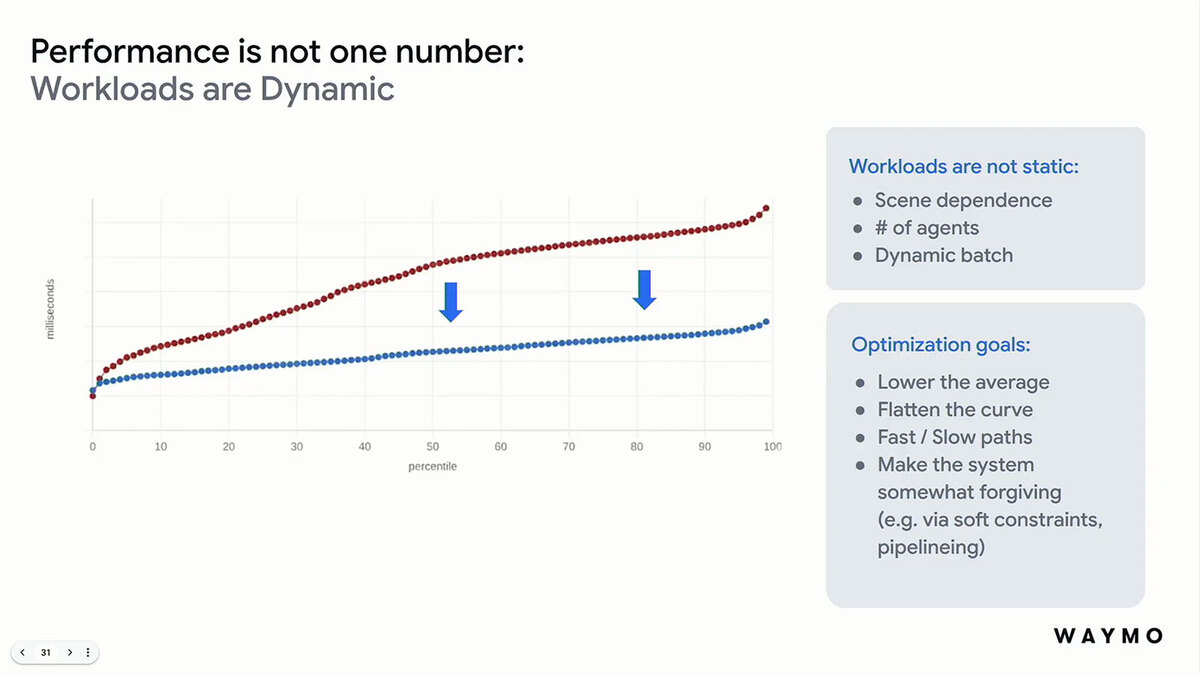
これは自動運転だけでなく、俗にいうフィジカルAI全般に通じる話である
というのは入力してから最初に結果が出てくるまで2秒ほどかかっていたら、その後にいかに高速に処理ができても常に2秒遅れになるわけで、とてもではないが自動運転なんてさせられないからだ。また処理の違いであんまり大きな変動があるのも厳しいわけで、なるべく処理のレイテンシーがフラットになるような構図が好ましいわけだ。
加えて、これはプロセッサーだけの話ではないのだが、信頼性も必要になる。車載ではどうしても電圧変動は避けられないし、また自動運転となると冗長性の確保も必要となる。前回も少し触れたが、自動運転を行なうとなるとISO26262 ASIL-Dの認証を取得する必要があるが、10FITを実現しようとすると、通常の半導体の作り方では難しい(半導体そのものの寿命に絡むため)。
ではどうするか? というと、同じ回路を2つ用意して稼働系と冗長系に分け、片方が壊れたら直ちにもう片方が代替するという仕組み(これをLock Stepと呼ぶ)を実現する必要がある。
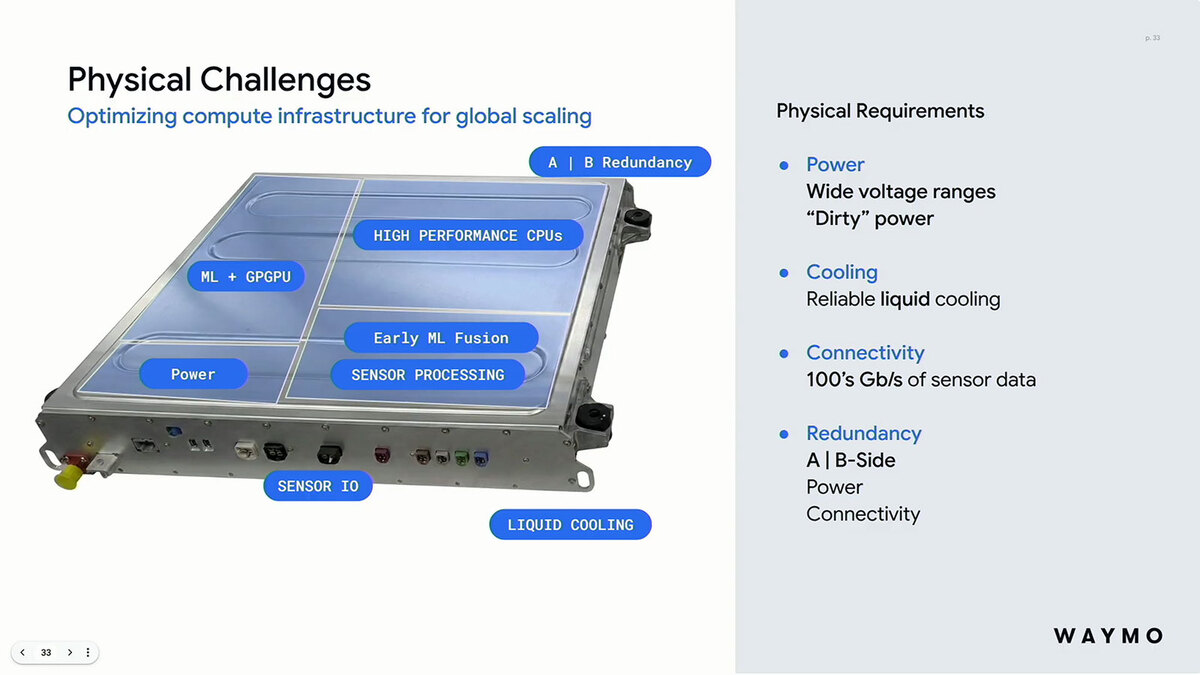
ここで"A|B-Side"とあるのがLock Stepのこと
内部構造も独特である。詳しい話は次回説明するが、CPUとGPGPU、それとML(同社はCar TPUと称している)を全部組み合わせた構成になっており、要件に応じて利用する演算ユニットを変えるというヘテロジニアス構成の極致のような構造になっている。
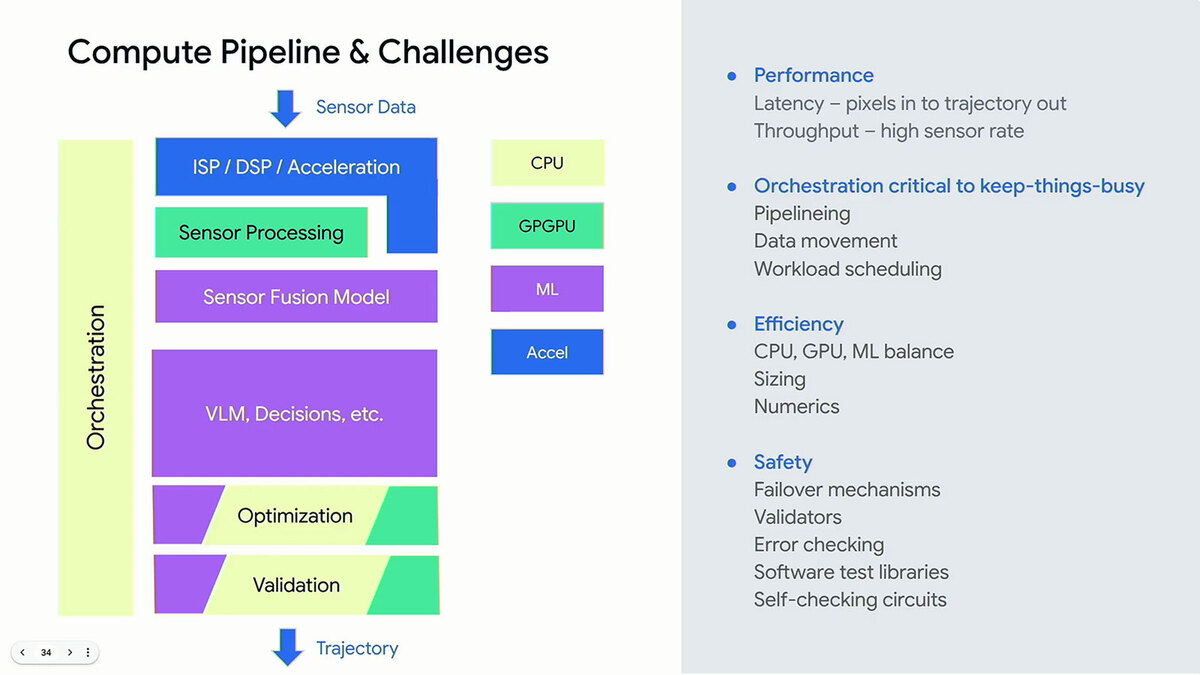
Accel(Accelerator)というのは画像処理用のISPやデータの一次処理用のDSPなどを指している
ピーク性能よりもレイテンシーの方を重視した作りであり、かつ車載用ということで効率を重視した作りが必要とのこと。そうして構築されたのが下の画像である。通常のBGAパッケージに搭載されており、周囲にLPDDR5xを4つ搭載。消費電力は75Wとされる。
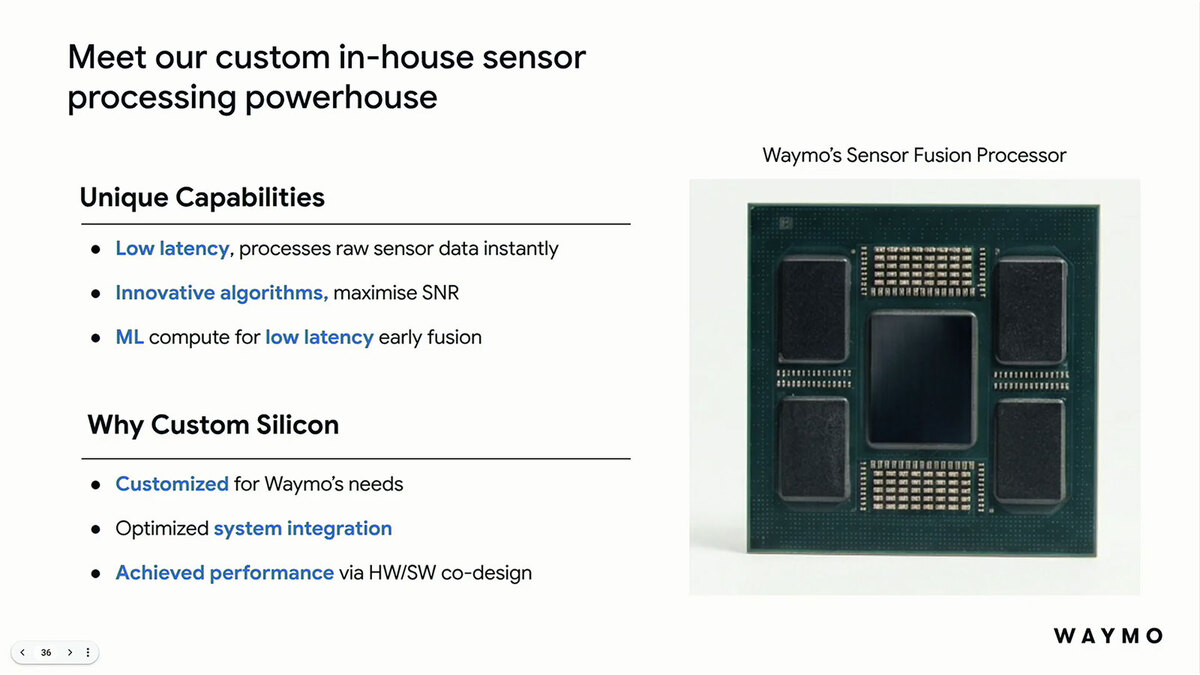
あまり普通には見ないというか、確かにWaymoのニーズに最大限の最適化をした結果というのがここからもわかる
ところで下の画像の例は、「なぜ車載向けにもLLMが必要とされるか」の格好の題材である。
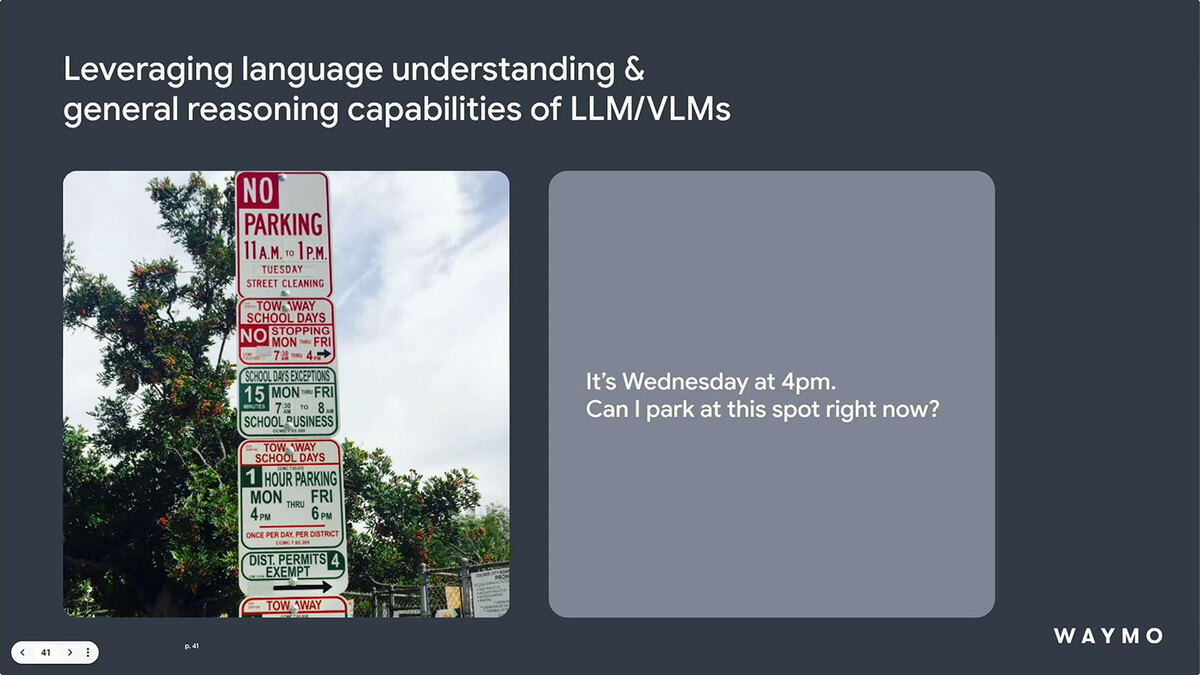
「駐車できるかどうかの判断はドライバーの責任」と放り投げるのも一案ではあろうが、将来的には間違いなくこれを理解する能力が求められる。というか標識多すぎ!
あるいは自動運転そのものについても、下の画像のような予期しないイベントはまだまだあるわけで、こうしたものへの対応を進めていくにはより「賢い」判断をする必要があり、そのためにはより処理性能を引き上げる必要がある。
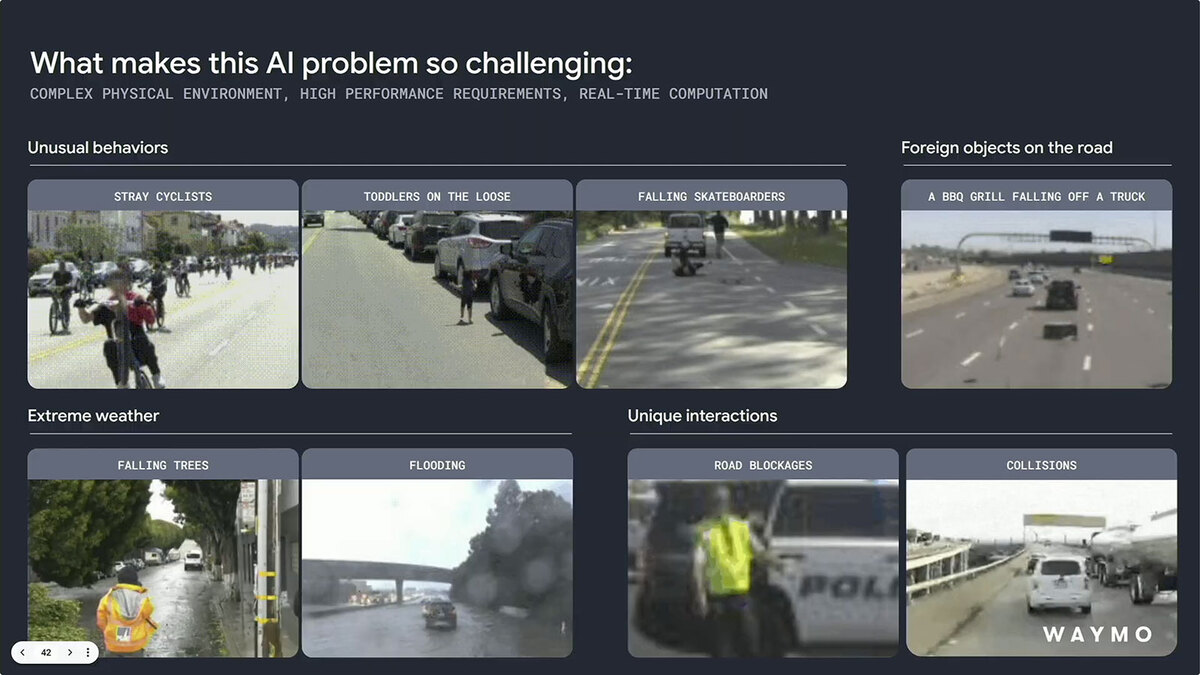
それこそ洪水が来たなど、そういったことにも今後は対応が求められるのだろう。しかしバーベキューグリルが目の前に落ちてくるというあたりがアメリカである
ちなみに現状でのWaymoの実績という言い方も変だが、成し遂げたことが下の画像だ。220万マイルあまりでの結果で言えば、平均的な運転手による運転と比較して深刻な怪我につながった事故が94%、エアバッグが作動するような事故が82%、軽い怪我まで含む事故が82%、それぞれ削減できたとする。
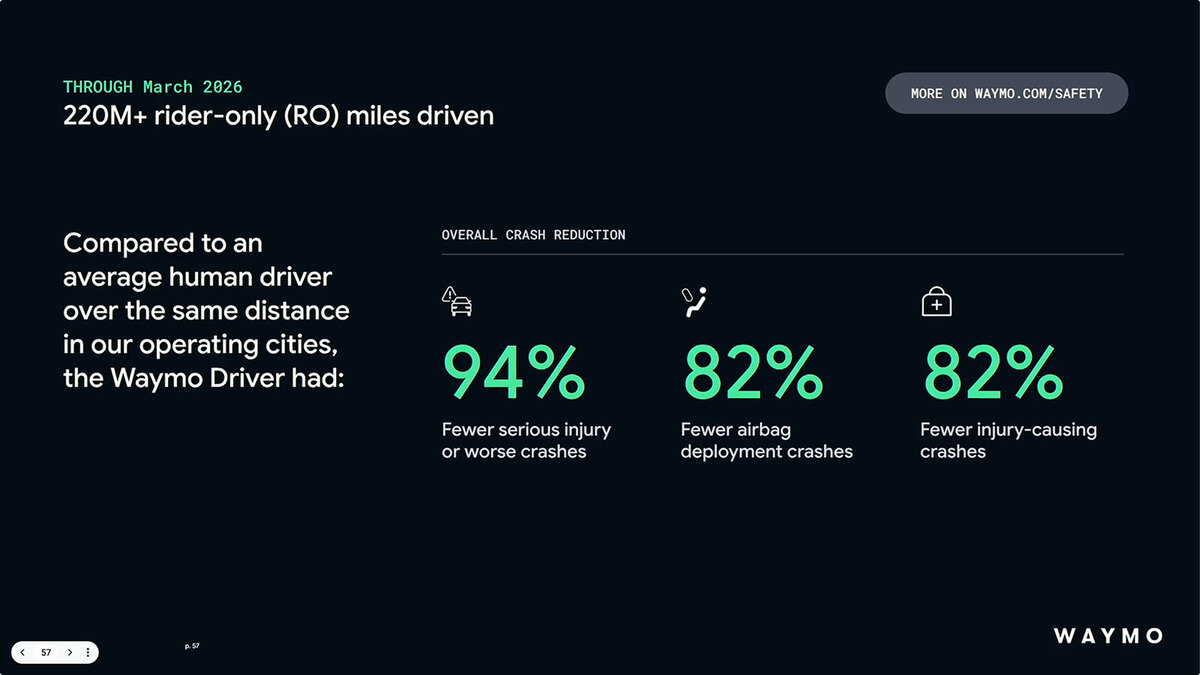
これを100%に持っていくのが長期的な目標でもある。現実問題としてどの程度まで削減できればもっと広範に利用できると判断するのかは難しいが、現状でも(最近問題の)高齢者の運転より事故率が下がっているようには思う
最後に"Futures Wish-list"として示されたのがこちら。特に下側の"Some forward looking questions"は単にWaymoだけでなくAI業界全体が現在悩む課題でもある。それを車内だけで解決しないといけないあたりが自動運転の難しさを物語っていると言える。
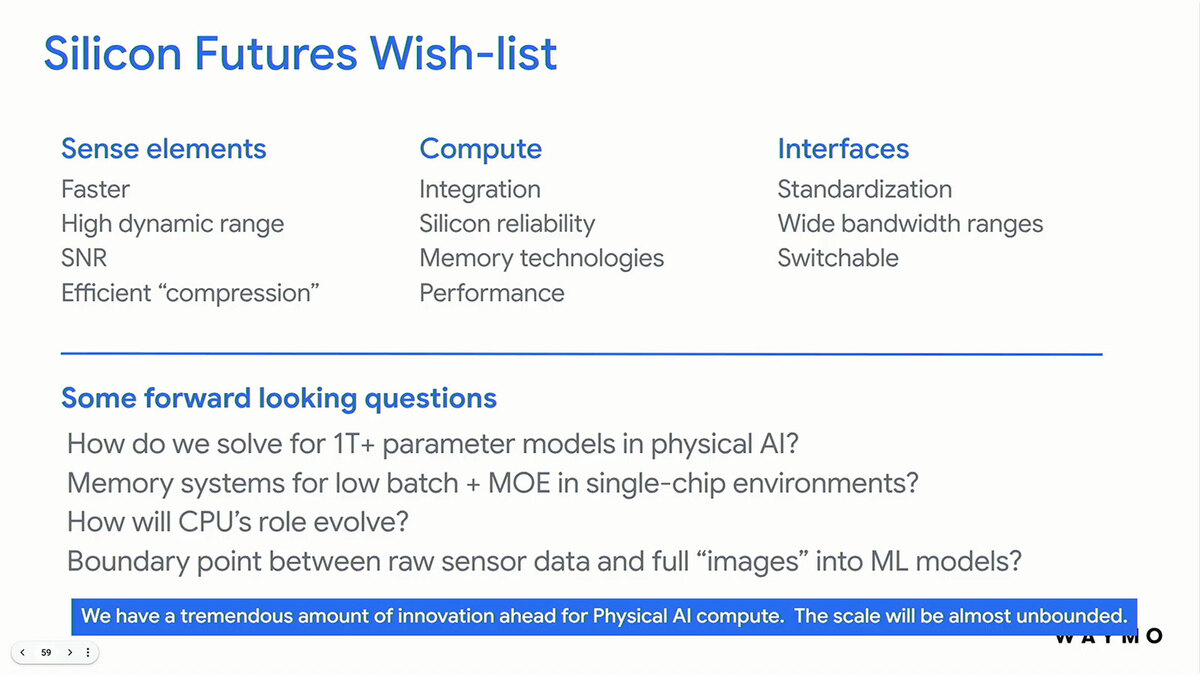
上の項目はいずれも「御説ごもっとも」なものばかりである。車載向けもデータセンター向けも、このレベルで言えば課題は一緒ともいえる
週刊アスキーの最新情報を購読しよう

本記事はアフィリエイトプログラムによる収益を得ている場合があります