


霧や暗闇を打ち破るLiDARの威力
マルチモーダルセンサー統合の実効性
(おそらく現在の)Waymoのセンサーシステムが下の画像だ。これらを組み合わせることで、どんな効果が得られるのかというのがここから説明があった。
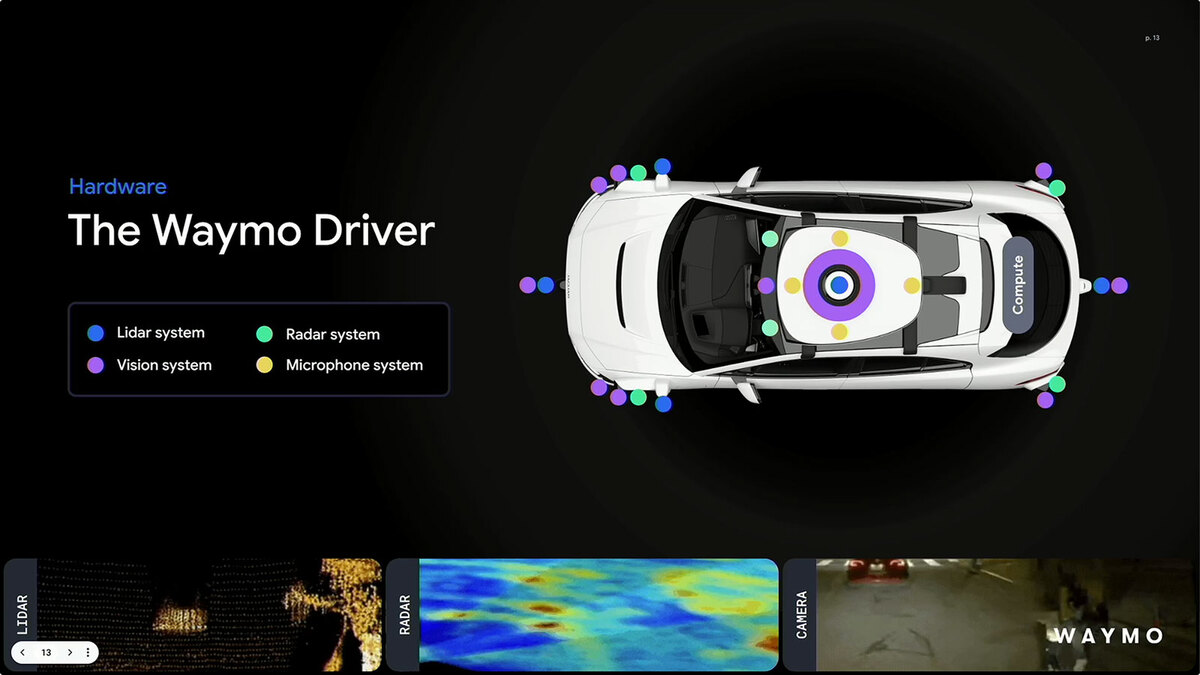
LiDAR代だけでも結構な金額になりそうな感じではある
例えば霧の中の場合、カメラでは前方の車は判断できるが、その右に立つ歩行者までは認識できないが、LiDARを併用することでこれが認識可能になっているのがわかる。
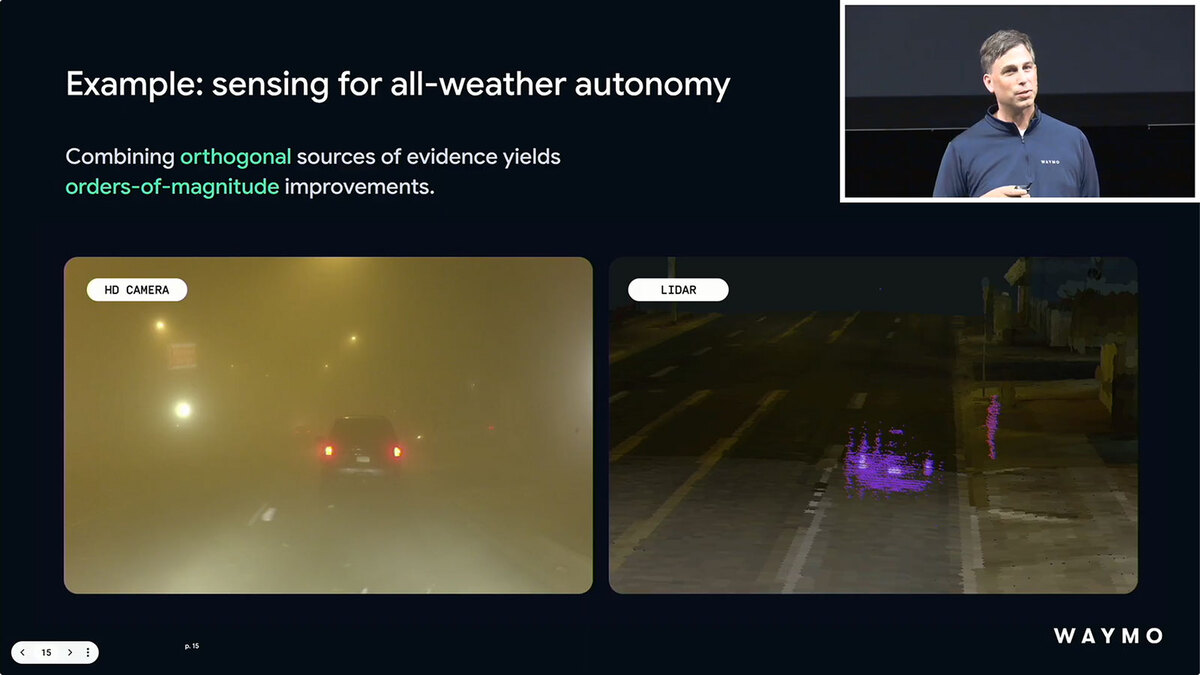
霧の中の場合。確かにカメラだけで前方車(とその脇の歩行者)までの距離を正確に測定するためには、もう少し近づかないと無理である(テールライトの位置からある程度の精度での距離測定は可能だろうが)
次は照明が当たらない部分での検出。下の画像が前方カメラの映像で、車線の左側はなにも見えないが、LiDARではここになにかいることが検出できる。
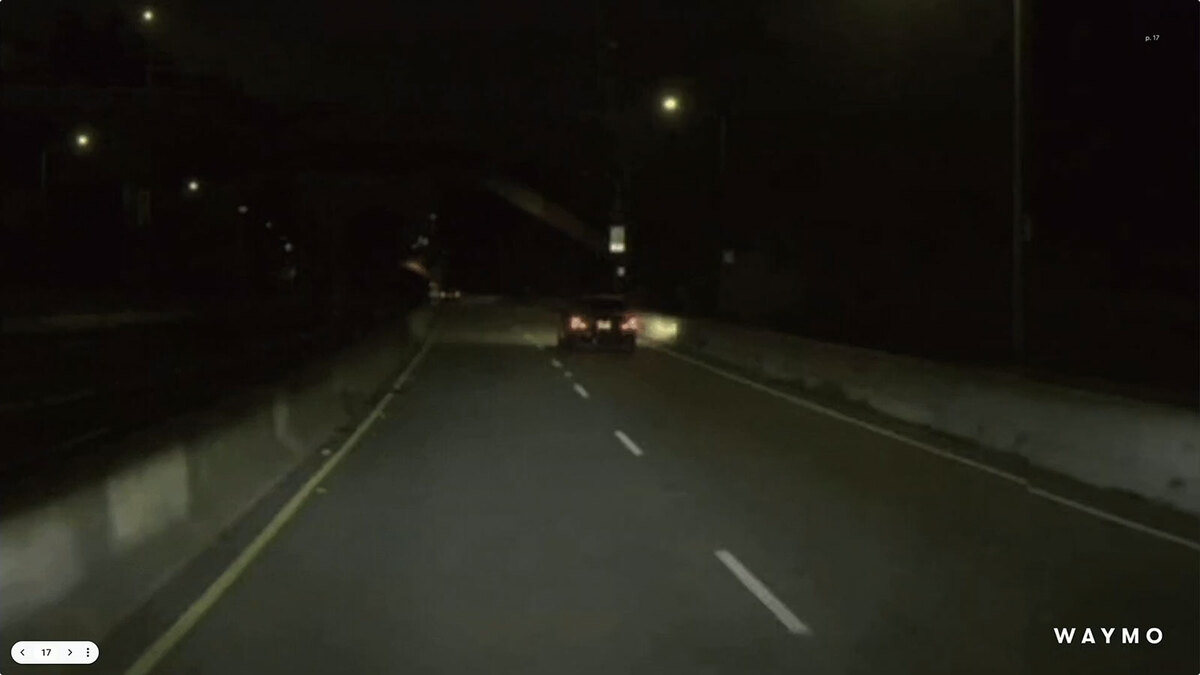
照明が当たらない場合。前方車がいるのでハイビームにするわけにもいかない
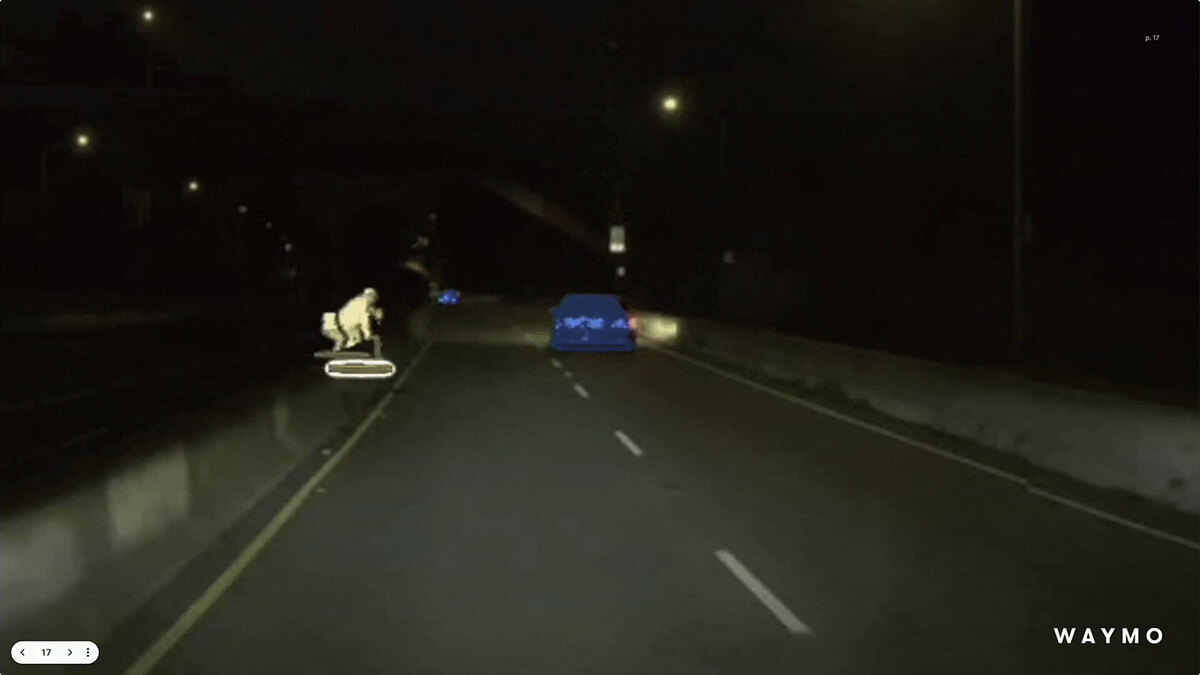
LiDARではなにかを検出している。実は、反対車線で路面の工事をしている作業員×2である
これを俯瞰で見たのが下の画像である。カメラでももっと近づけば回避運動は可能かもしれないが、ギリギリになりがちで激しい回避運動になる。事前に確認して回避にはいれば、ゆるやかな運動でスマートに抜けられるわけだ。
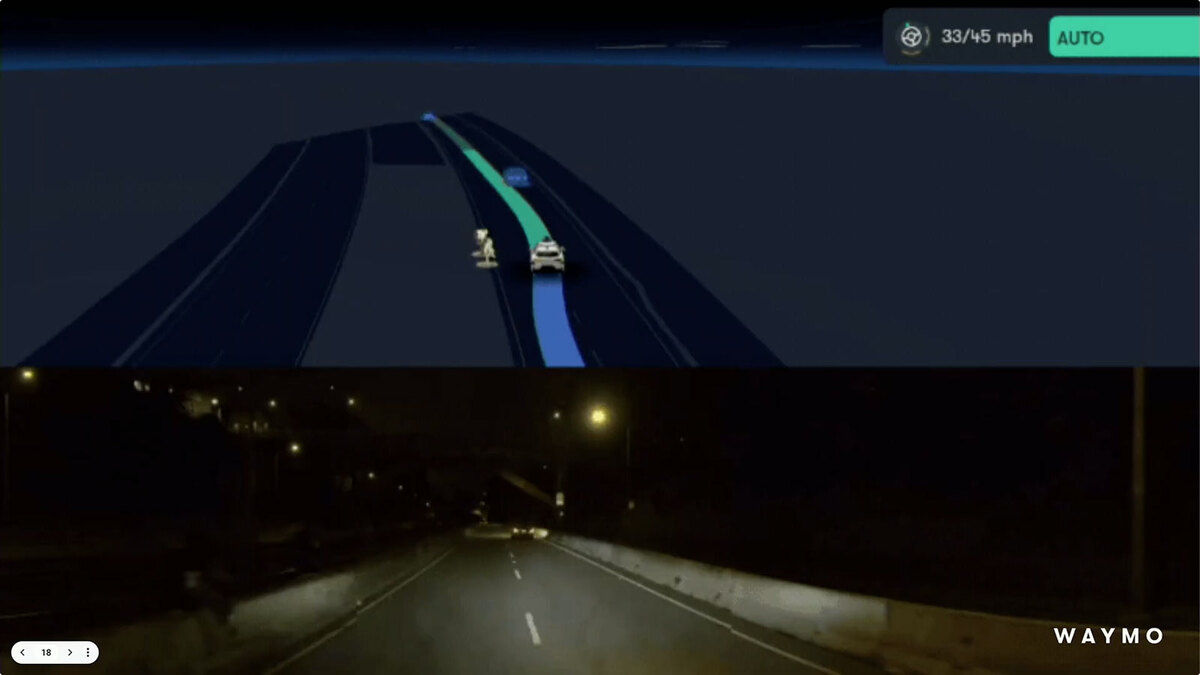
これはカメラ+LiDARの情報を基にしたWaymoの運転経路判断の様子。作業員を避けるために右に一時的に迂回する経路になっているのがわかる
ちなみにカメラ単体にしても、時間的なノイズ削減を利用してのカメラ映像の鮮明化といった処理が可能になるとしている。
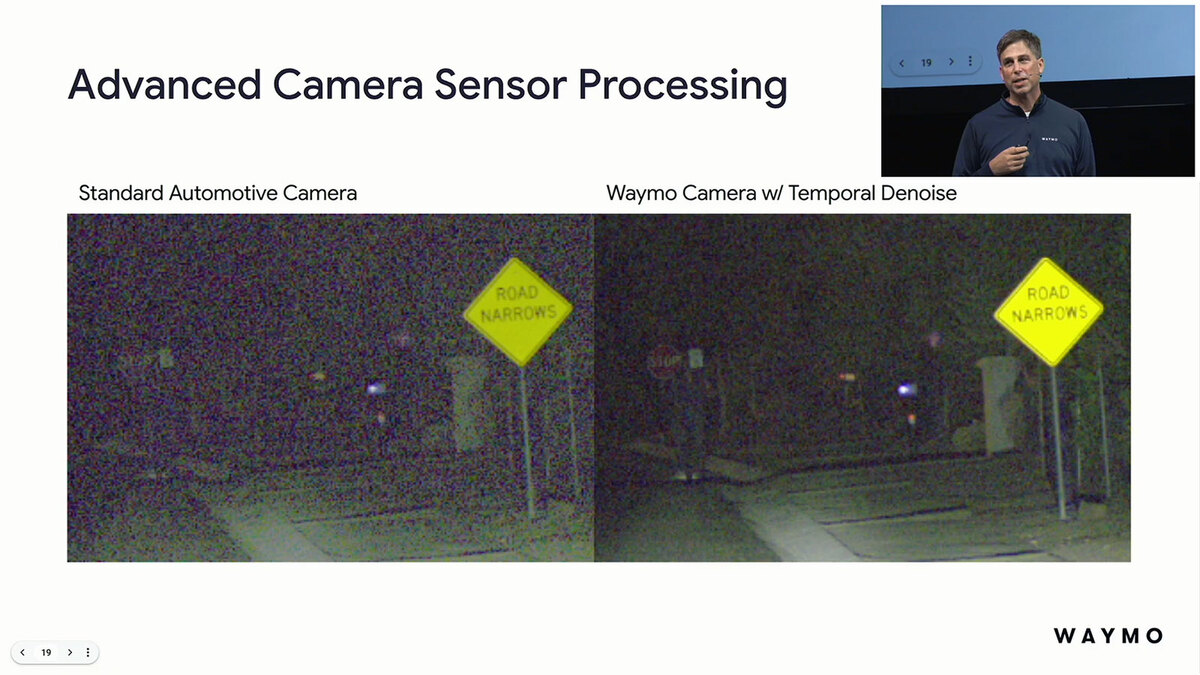
Temporal Denoiseは複数フレームの映像を比較する方式なので、どうしてもフレーム遅れが発生するのが問題である。これはカメラのフレームレートを引き上げる&処理速度を上げることで、実際の遅れをある程度削減できる
週刊アスキーの最新情報を購読しよう

本記事はアフィリエイトプログラムによる収益を得ている場合があります