


巨大荷室システムから床下へ
ECU実装の小型化とZoneアーキテクチャーの採用
さてここからは実装の話。WaymoではLiDAR用のコントローラーも自前で製造しており、現在は第2世代になっているそうだ。
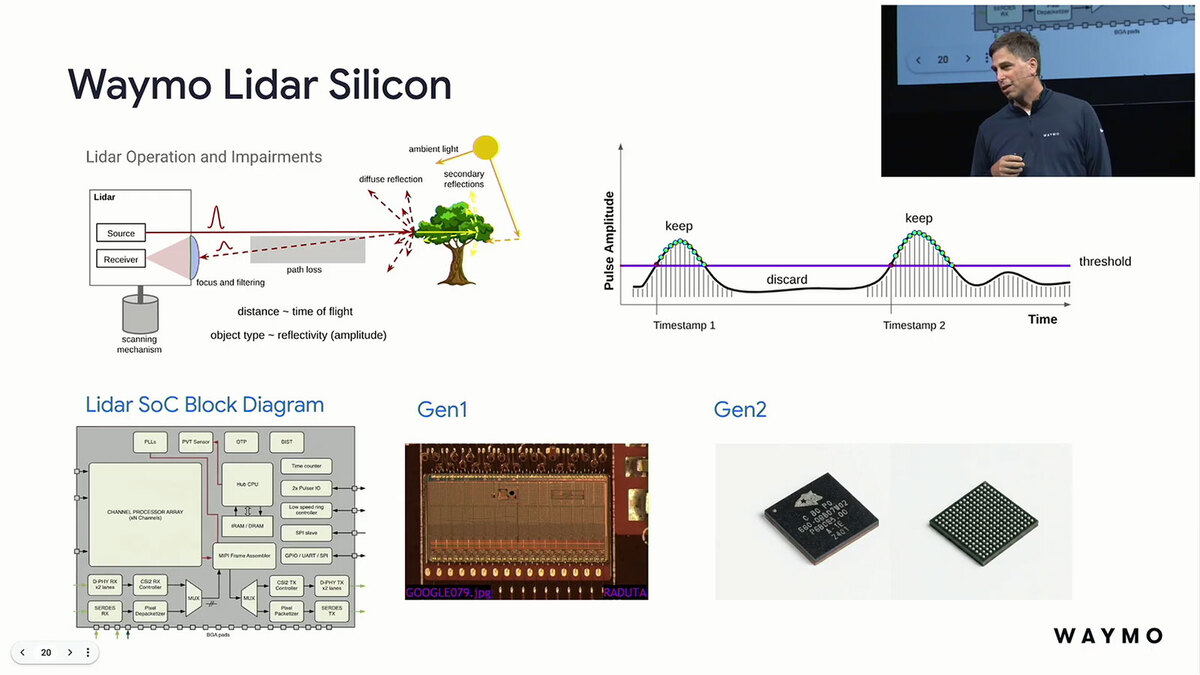
ブロック図を見る限り、あくまでもLiDARの制御であって、その結果得られたデータの加工などは後処理に回す感じに見える
肝心のSensor Fusion Processorの話は後で出てくるのだが、まずはそれを収めるシャーシ類が下の画像だ。自動車向けのECUらしいシャーシになっている。
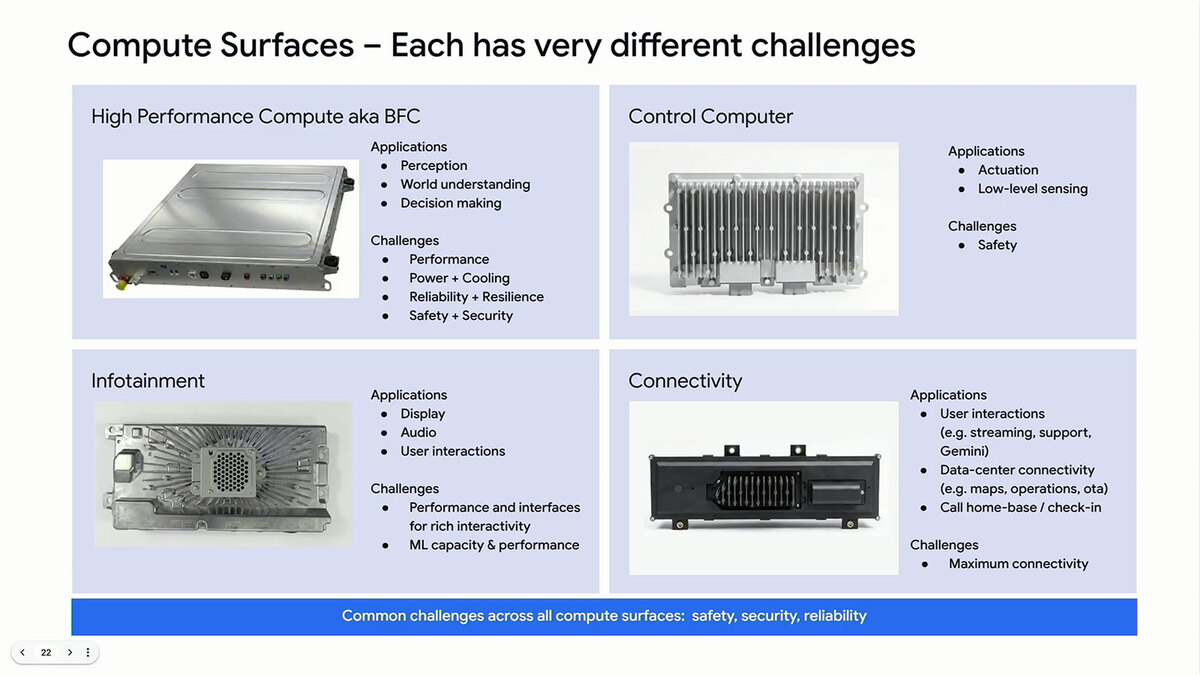
BFC以外は全部空冷である。ちなみにBFCはWaymo社内の愛称で"Big Friendly Computer"の略だが、特許などでは"Big Fat Computer"の略とされている
構成としてはセンサー類をつなぐ複数のコネクティビティのシャーシからBFCにセンサー情報が集約される形で接続され、演算結果が複数のコントロール・コンピューターに送り出され、それぞれ操作(アクセス/ブレーキ/ステアリング/etc...)を行なうといった格好になっている。
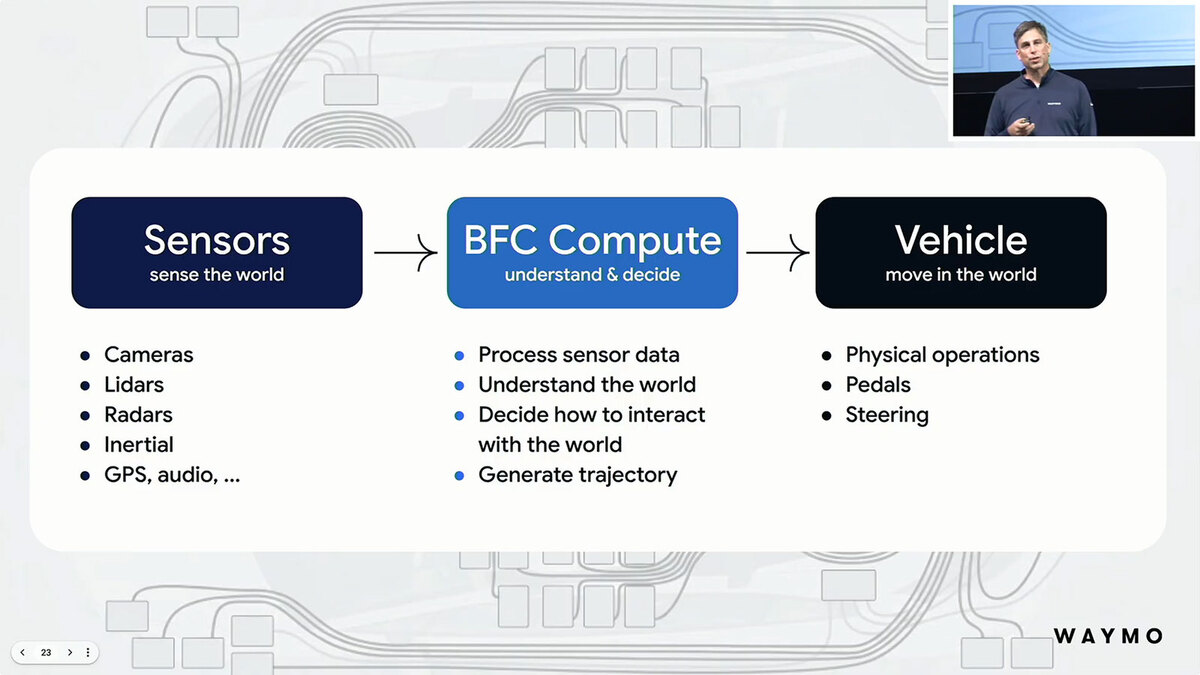
形状からすると、第3世代のFireflyベースではなく、第2世代のLexus RX450hベースでの実装と思われる
最近車載向けのシステムがDomainアーキテクチャー(機能ごとに集約する仕組み)からZoneアーキテクチャー(物理的な配置場所で集約する仕組み)に切り替わりつつあるが、Waymoの仕組みはまさにこのZoneアーキテクチャーを実装した格好だ。
ここで2013年当時のシステムの実装が下の画像である。なかなかすさまじい構造であるが、実はこの程度だとまだ可愛い方である。
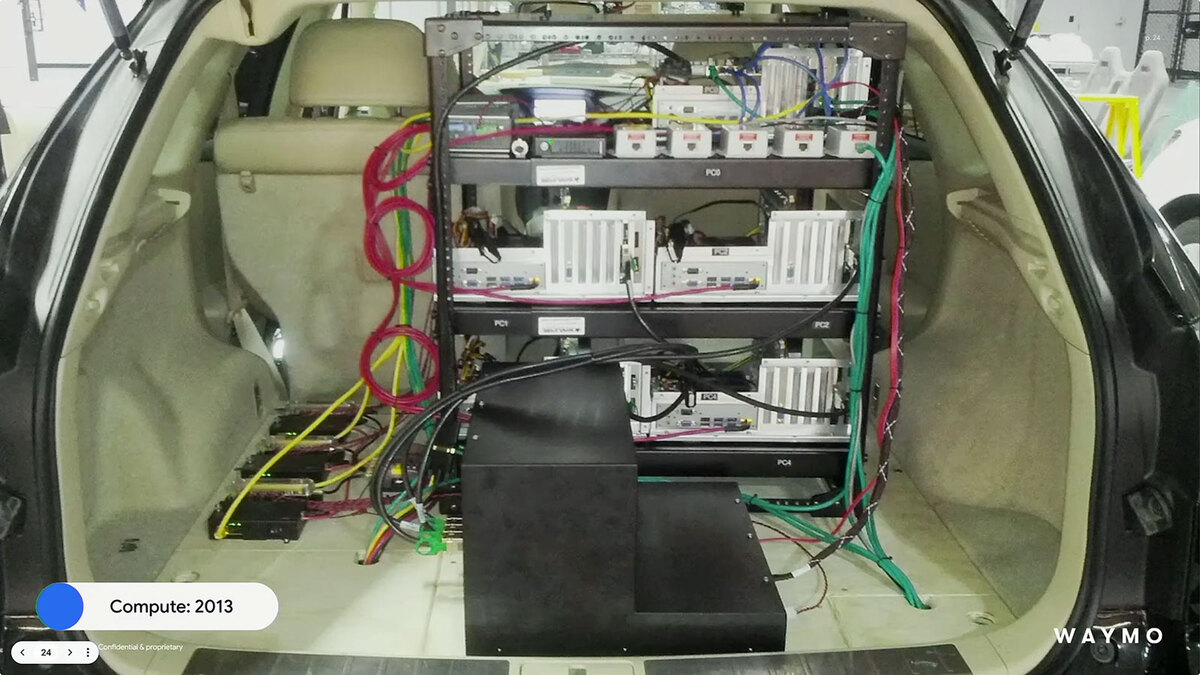
PCが4台とさまざまなネットワーク類、DC-DCコンバーター類などをシャーシに収めているが、強度的に大丈夫なのかちょっと心配になってくる
2004年のDARPA Grand Challenge(米国防高等研究計画局が主催した、212kmのオフロードコースを自動運転車で踏破するというレース)に参加した車両であるが、2004年だと下の画像のようなシステムだったが、2013年だと上の画像までコンパクトになったわけだ。
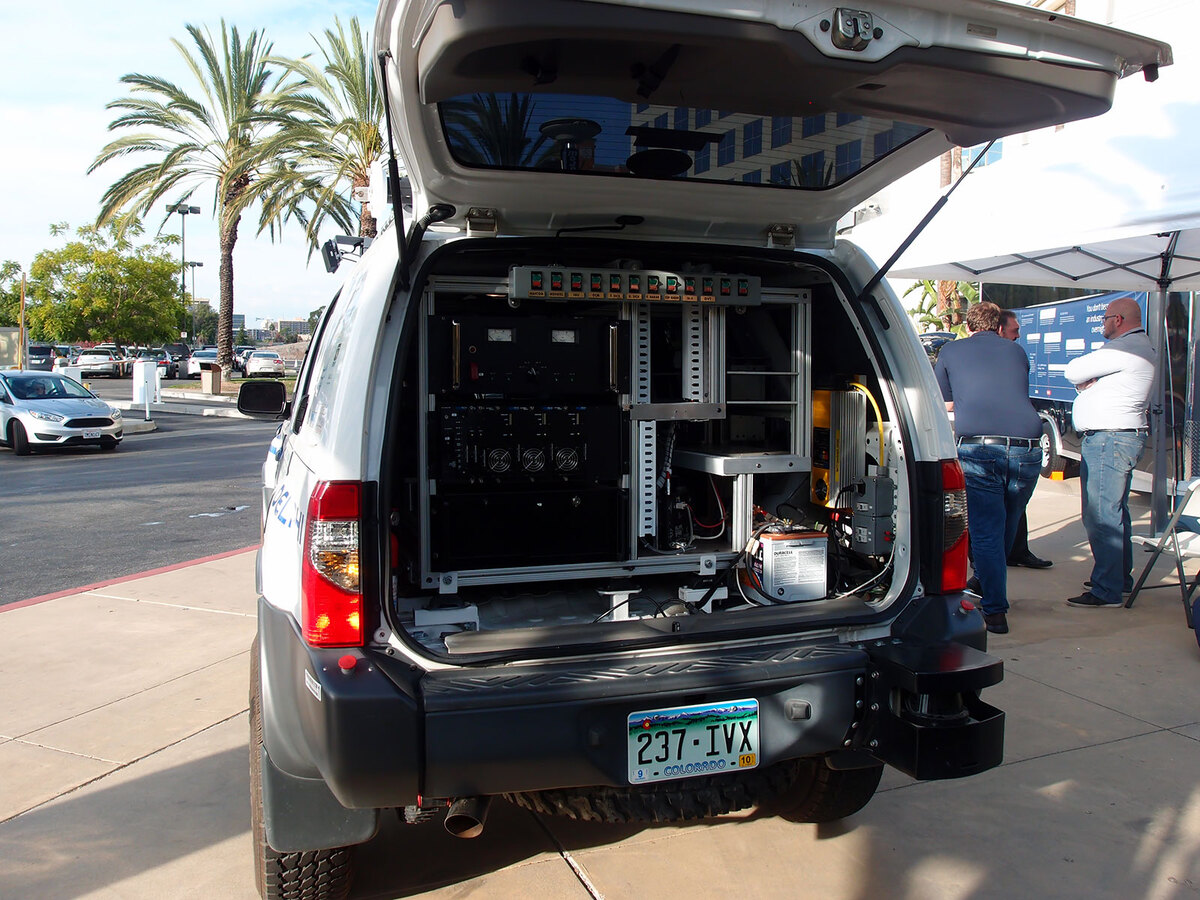
車両そのものは日産のXterraであるが、荷物室をサーバーで埋め尽くしている。たしか消費電力2000Wで、そのままではオルタネーターの容量を超えるのでオルタネーターを増設したという話だったはず
ちなみに現在は? というのが下の画像で、荷室の下側に全部収められたコンパクトな構成になっている。
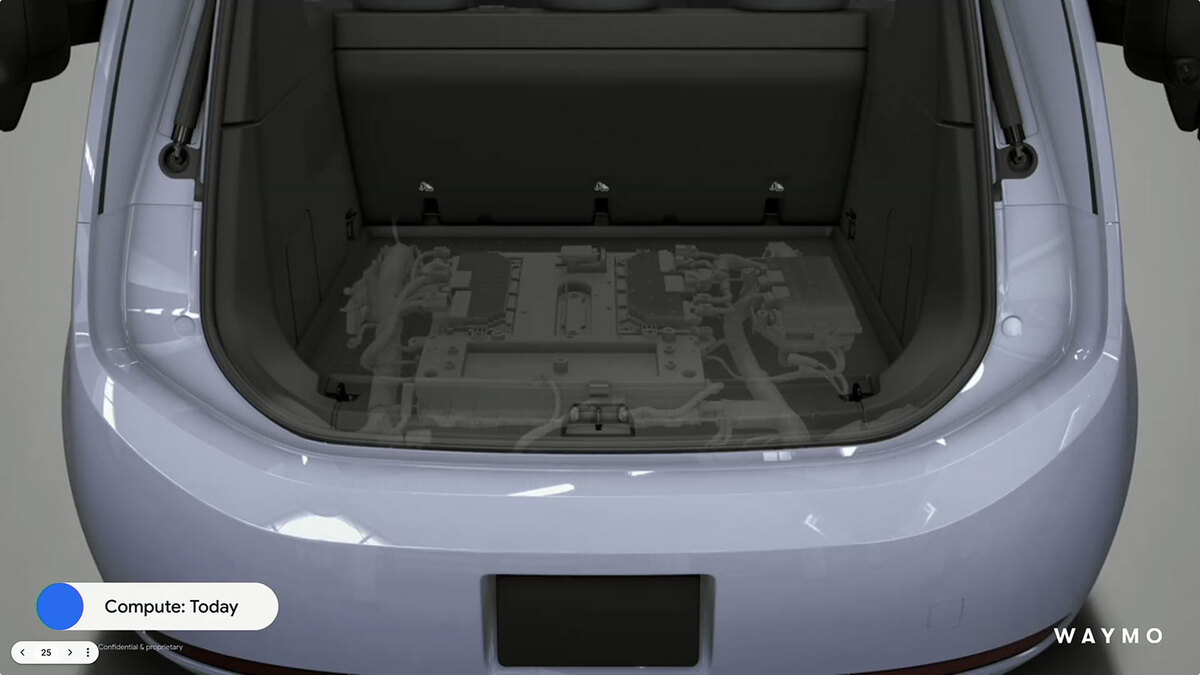
中央にあるのがBMCで、その脇のホース状のものが冷却水/排水経路と思われる
当然これらは実際の走行にかかる振動や温度などに十分耐えることを検証済としている。
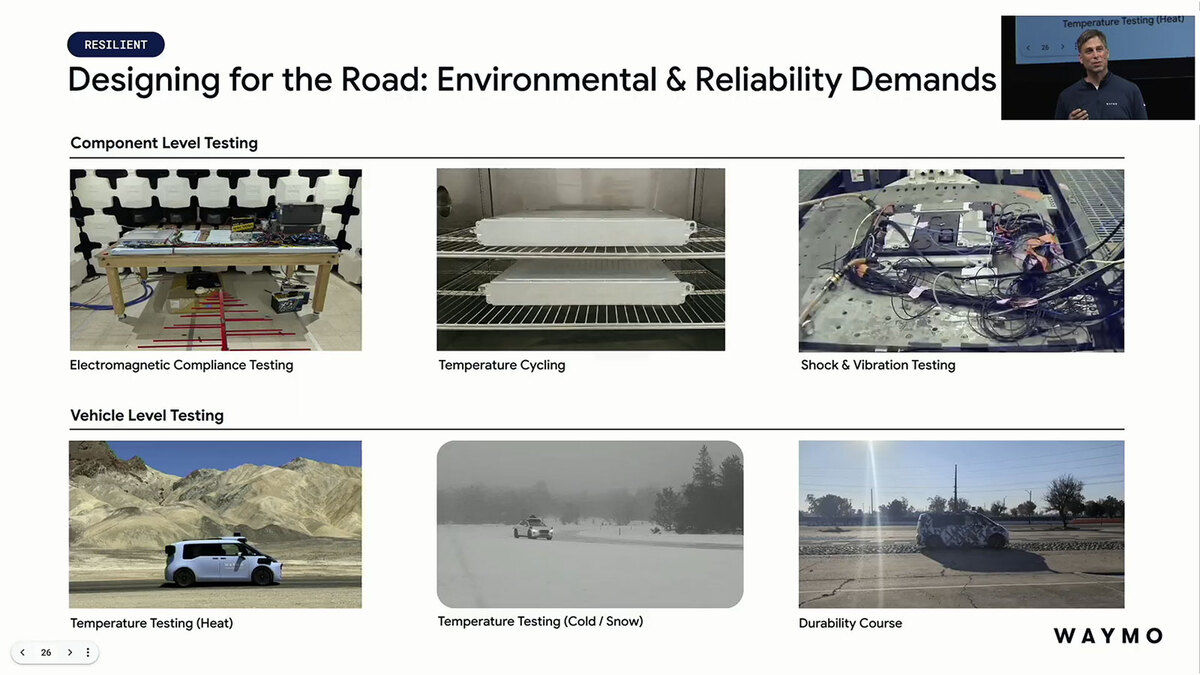
このスライドは実は動画の集合体なので、実際にご覧になりたい方は基調講演の25:20あたりから参照されたい
週刊アスキーの最新情報を購読しよう

本記事はアフィリエイトプログラムによる収益を得ている場合があります