


Hot ChipsでWaymoは2つの発表をした。WaymoはもともとAlphabet傘下の自律運転プラットフォームを開発する会社であり、2027年に日本交通およびGOと共同で完全無人の自動運転配車サービスを開始することを先日発表している。
そんなWaymoであるが、まず同社のCompute LeadであるDaniel Rosenband氏により、"Compute in Motion: Challenges of Autonomous Driving"と題した基調講演が行なわれた。
これは同社のSensor Fusion Processorそのものの説明ではないのだが、そもそもWaymoがどんな動機からSensor Fusion Processorの開発を始めたのかを理解するのには格好の内容である。
「99.9%から先」に挑む難しさ
カメラ単体方式の限界とマルチモーダルへの舵切り
まず自動運転。最初に例として出されたのが下の画像だ。ILSVRCの話は連載561回で紹介したが、これを使って信号の認識をできる……というほど甘くない、という例である。
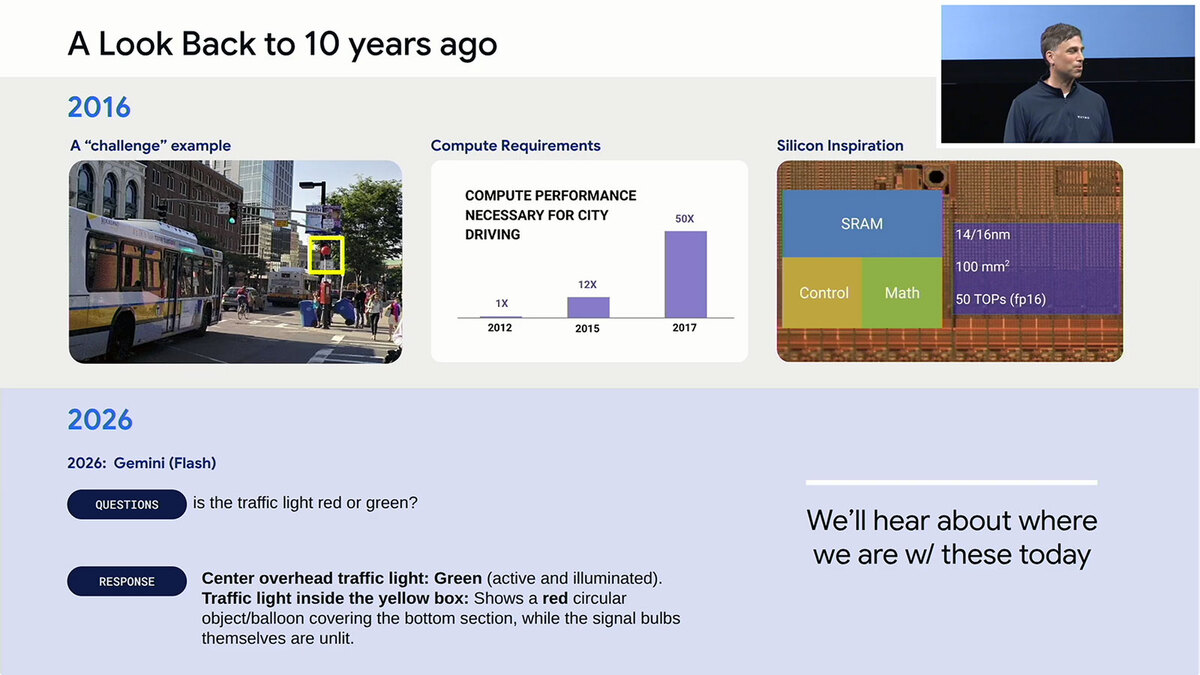
これは2017年時点での話である。右のシリコンがなんなのかは説明されなかった
この画角では、ちょうど信号の前に浮かんでいる赤い風船と思しきものが赤信号と誤解されている。Geminiでもまだこれが信号なのか風船なのかは正しく判断できないようだ。つまり自動運転で人間と同等以上の認識をできるようにするには、まだ能力が足りない。ちなみに2017年の時点でも、すでに2012年と比べて必要な能力は50倍と推定されていた。
さて、Waymoの自動運転車はすでに6世代目に突入しており、さまざまなトライアルを繰り返して、2020年までにかなりの実績を積んだとしている。
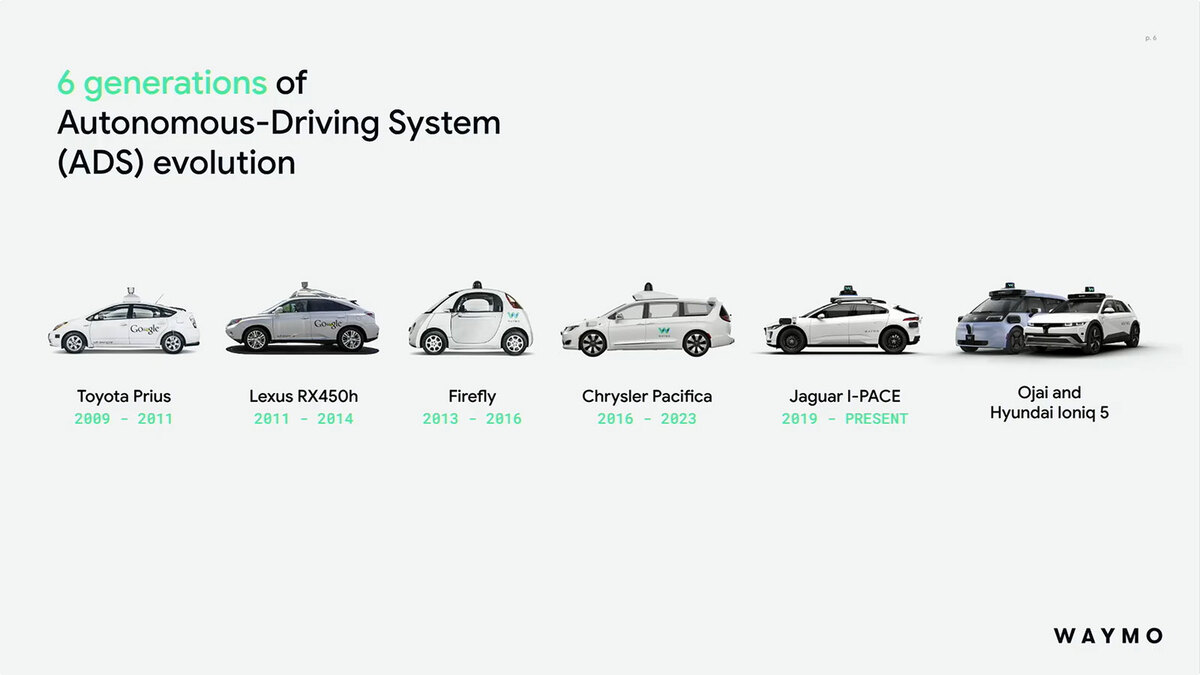
どうしてこの車の選択になったのか、という話はさすがに一切なかった。なかなか興味深い気はする
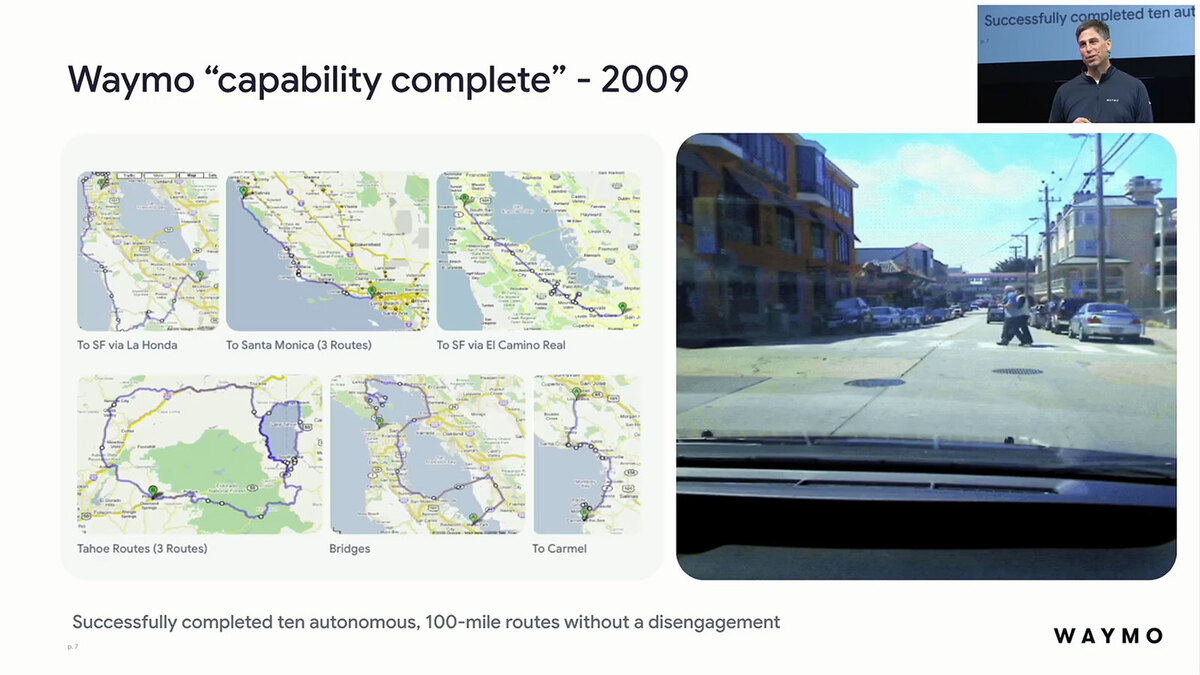
トライアル中。2009年なのでまだ拠点のあるシリコンバレーを中心としたルートである
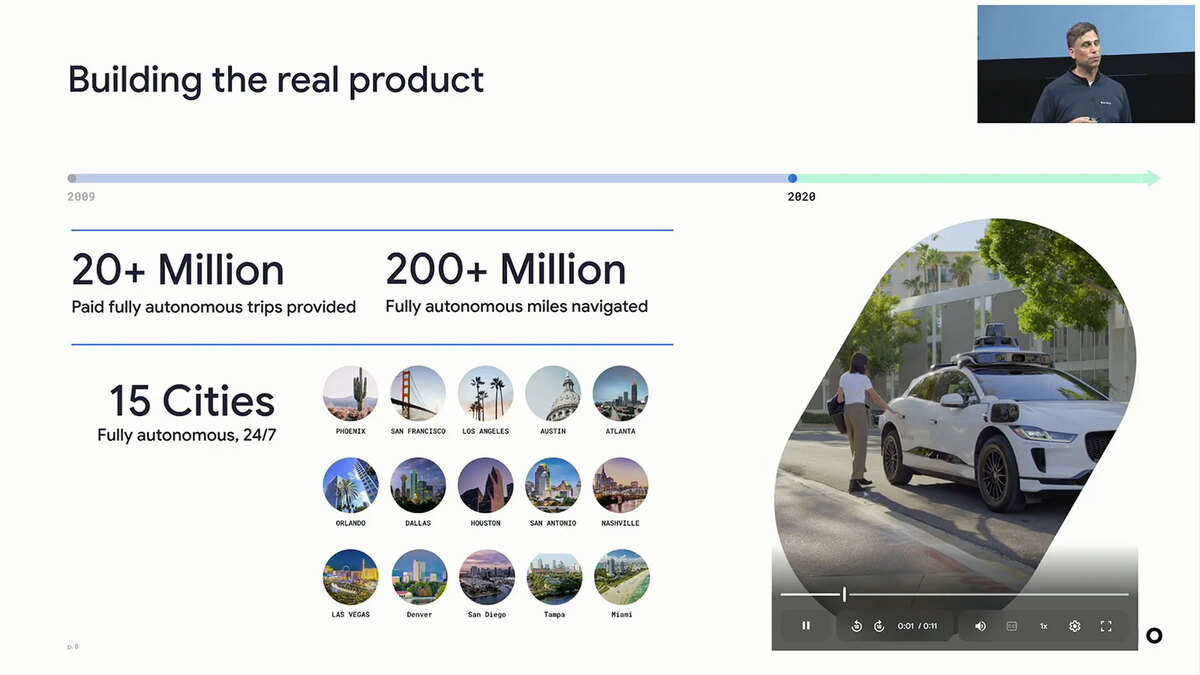
2020年までの実績。2億マイル(3.2億km)以上を走行し、2000万回以上の有料走行を実施、15都市をカバーというのもなかなかすごい実績ではある
ただここからがおもしろい。現状のフィジカルAI、もちろんWaymoの自動運転もこの範疇に入るわけだが、Rosenband氏によればこれは最初の1%に過ぎず、製品というのは残りの99.999...%の部分になるとする。
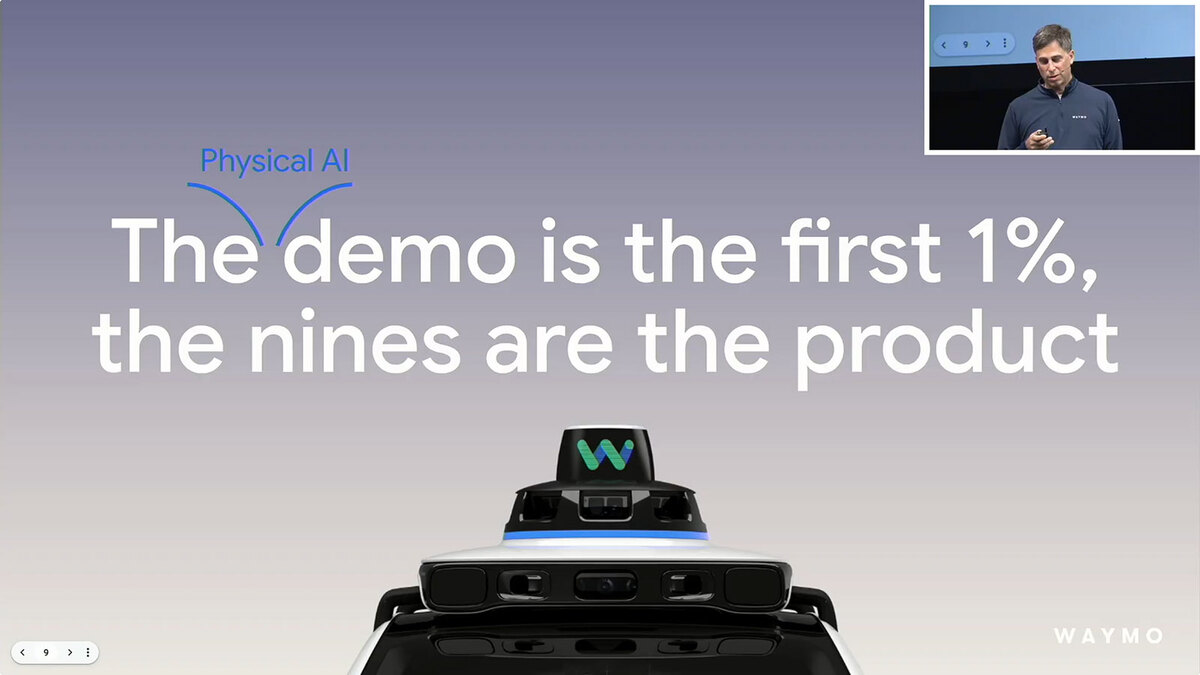
まだ製品として完成するには遠い、というのが氏のメッセージだ
もちろん100%に到達する、というのは非常に遠い先の話であって、まずは99%、次に99.9%、さらに99.99%という具合に少しずつ"9"を積み重ねていくのだが、ここでのメッセージは「同じことをやっていても9は増えない」ので、なにか違うことをする必要があるということだ。
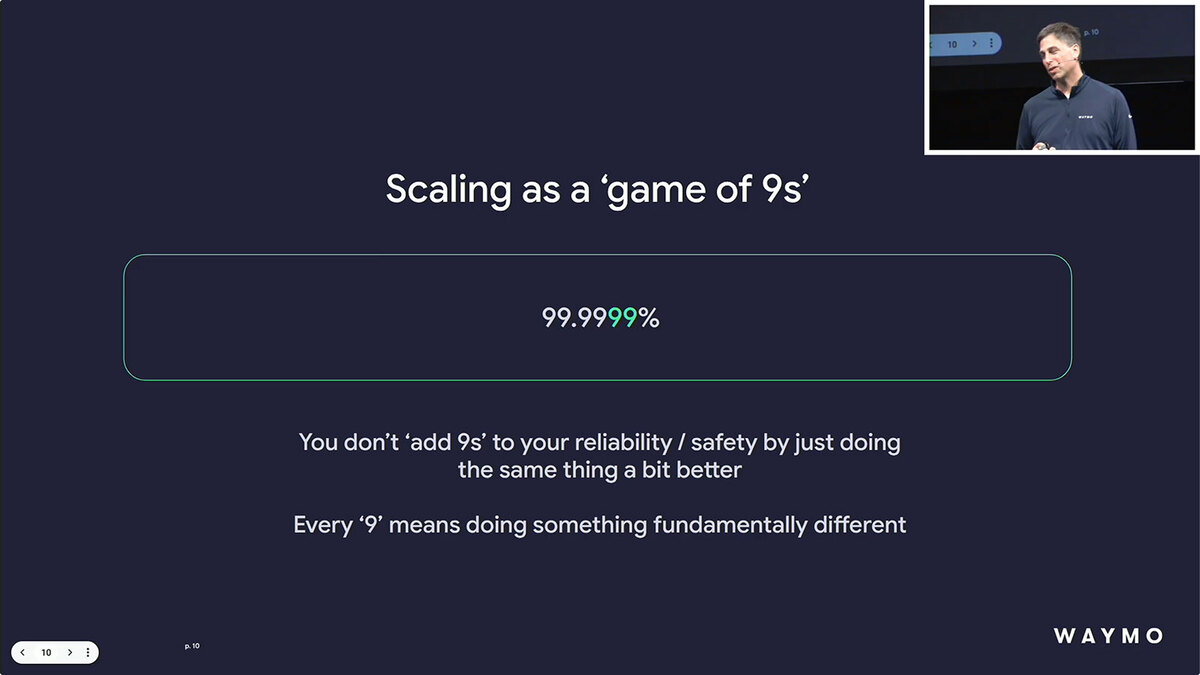
例えば10億kmの走行で99%になったとする。では100億km走れば99.9%になるか? というとそうではない、というメッセージである。10倍走行しても99.9%のままということだ
これはWaymoのセンサーの選択にも示されている。Teslaなどはカメラのみでの自動運転に特化した戦略を取っており、これに追従する自動車メーカーも少なくないし、早いタイミングである程度の成果が出せるだろうとした上で、問題はその先の伸びが少ないことだとする。要するに99.9%→99.99%に持っていくのがカメラのみだと難しくなるという話だ。
もちろん、ここにはコストも考慮する必要がある。ステレオカメラ(とサラウンドカメラ)だけで実装するのが一番低コストであり、LiDAR/Radarや超音波センサーなどを追加するには部品代だけでなく実装コストや配線コスト、部品/配線が増えることによる重量コストや、部品点数が増えることによる故障リスク増加など問題は少なくないが、それでもマルチモーダルが好ましいと判断したわけだ。
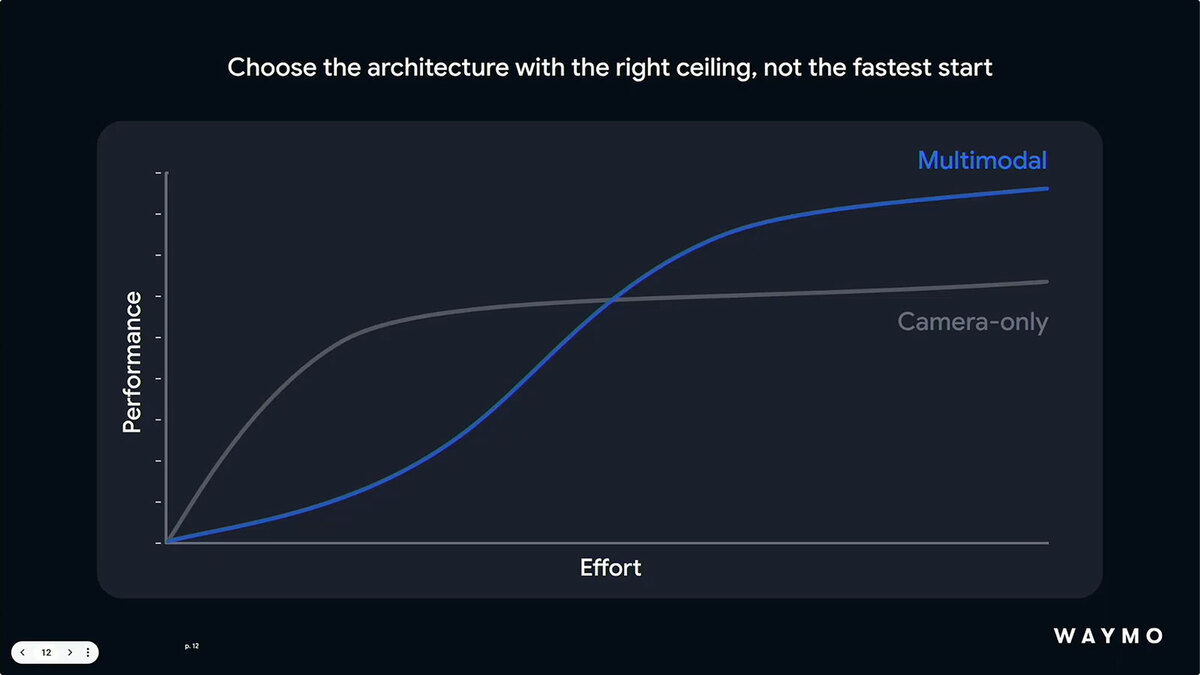
ここでの縦軸のPerformanceは演算性能の話ではなく、どれだけ判断を正確に行なえるかである
週刊アスキーの最新情報を購読しよう

本記事はアフィリエイトプログラムによる収益を得ている場合があります