


「答えるAI」から「行動するAI」へ AMDが提唱するフィジカルAI時代の新たな性能指標
2026年10月20日 17時30分更新
AMDは、クラウド上で問答を行なうAIの時代から、現実世界で物理的に自律動作する「フィジカルAI」の時代への移行を見据え、ロボティクスにおける新しい性能の考え方を発表した。同社でアダプティブ&エンベデッド・コンピューティング・グループのSVP兼GMを務めるサリル・ラジェ(Salil Raje)氏がオピニオン記事で明かした。
フィジカルAIに向けたAMD Kria AI
従来、AIの性能指標としては演算処理能力を示す「TOPS」や推論速度(ベンチマーク)が重視されてきた。しかし、現実空間で人間に混ざって動作する人型ロボット(ヒューマノイド)や産業用ロボットにおいては、単なるピーク性能ではなく、システム全体における「決定論的なリアルタイム制御」と「応答の予測可能性(決定論性)」が何より重要になると主張する。
ピーク計算量(TOPS)だけでは実世界のロボットを動かせない
フィジカルAIでは、単にAIモデルが素早く思考(推論)するだけでは不十分だ。センサーで異常を感知してから物理的なアクション(回避動作やモーター制御)を完了するまでの「エンドツーエンドの応答性」が求められる。
もしAIモデルの計算がいくら速くても、データ転送やスケジューリングの遅延によりミリ秒単位の制御ウィンドウを逃せば、それは単なる処理遅延ではなく「衝突」や「転倒」といった深刻な安全上の障害に直結する。そのため、平均レイテンシーではなく、遅延のばらつき(ジッター)や最大遅延(テイルレイテンシー)の抑制が必須となる。
人体の構造になぞらえた異種統合コンピューティング
AMDはこの課題に対し、ロボットを「人間の身体構造」になぞらえた分散処理アーキテクチャーを提案している。
脳(知覚・推論・計画):高いスループットが必要なモデル処理(GPU / NPU)
神経・脊髄(決定論的通信):リアルタイム通信・統合(Adaptive SoC / FPGA)
関節・手(緻密な運動制御):時間制約のある確定的なモーター制御(SoC / FPGA)
感覚器(センサー):エッジでの一次処理(FPGA)
すべてのアクションを単一のプロセッサーに頼るのではなく、処理に応じた最適な演算エンジン(Right compute for the right workload)を配置することで、帯域幅や電力、レイテンシーの限界を克服できるという。
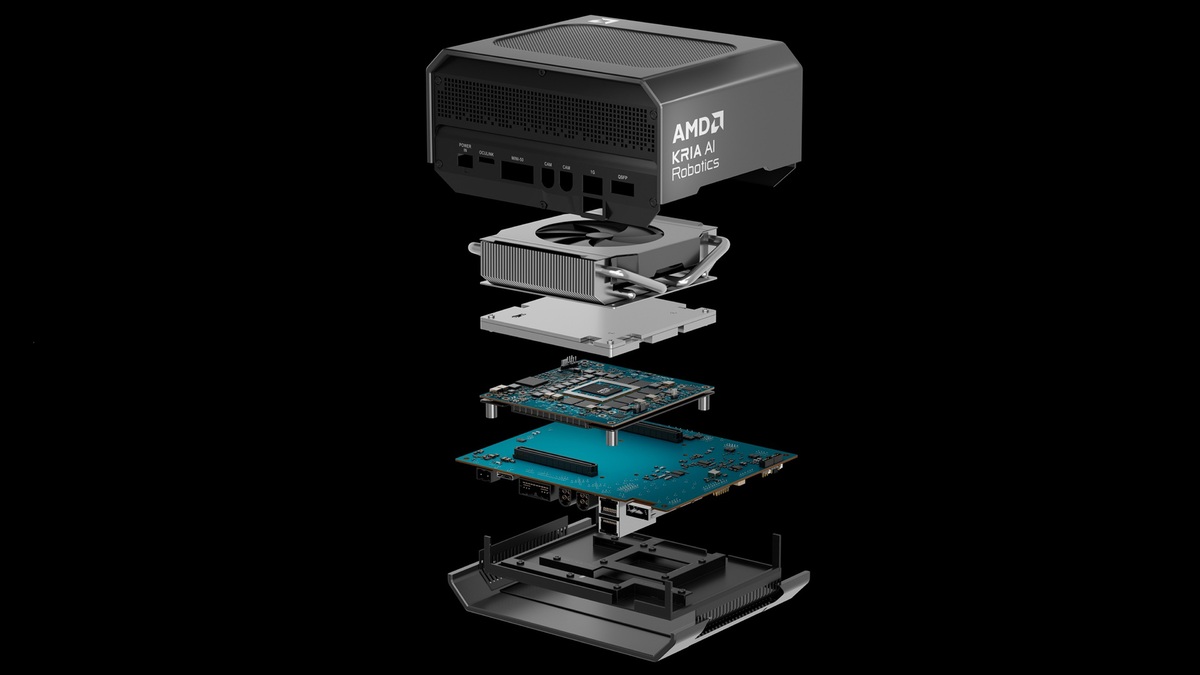
CPU/GPU/NPU/FPGAを統合した開発プラットフォーム
AMD Kria AIソリューションでロボティクス市場を刷新
AMDはこの設計思想を具現化する製品ポートフォリオ「AMD Kria AIソリューション」を展開している。
Kria AI SOM / ロボティクス・キャリアカード:「AMD Ryzen AI Embedded X100シリーズ」プロセッサーを搭載。
AMD Kria AI Robotics Developer Platform:CPU、GPU、NPU、FPGAの計算資源を融合したオープンな統合開発プラットフォーム。
ソフトウェア環境:ROS 2およびAMD ROCmをベースにした「AMD Robotics Software Suite」を提供し、PyTorchやONNX、MoveItなどをサポートする。
第三者機関によるテスト結果によると、Kria AI SOMは1秒間に8000回の制御決定を持続しつつ、100ミリ秒未満でAIの推論・判断を実行できる性能を示したという。また、Ryzen AI Embedded構成では、競合となるNVIDIA Jetsonシリーズと比較してリアルタイム信頼性が向上している点もアピールしている。
「ピーク性能は印象的なデモを作るのに役立つが、製品として成立させるのはシステムレベルのパフォーマンスだ」とラジェ氏は締めくくっており、同社はハードウェアとソフトウェアが密接に連携するオープンなエコシステムを通じて、フィジカルAIの実用化を推進していく構えだ。
週刊アスキーの最新情報を購読しよう

本記事はアフィリエイトプログラムによる収益を得ている場合があります